线性时不变(LTI)系统
典型系统
线性系统:
线性系统是指同时满足叠加性与齐次性的系统。所谓叠加性是指当几个输入信号共同作用于系统时,总的输出等于每个输入单独作用时产生的输出之和;齐次性是指当输入信号增大若干倍时,输出也相应增大同样的倍数。不满足叠加性和齐次性的系统即为非线性系统。
更加形象的表达就是
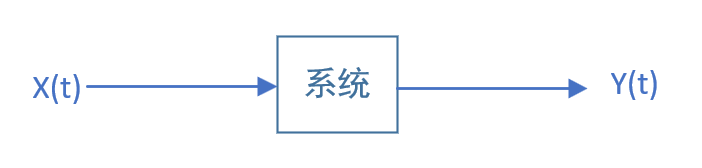
- 齐次性:任意 x ( t ) ⟶ 系统 y ( t ) x(t)overset{系统}{longrightarrow} y(t) x(t)⟶系统y(t) ,有 a x ( t ) ⟶ 系统 a y ( t ) ( ∀ a ϵ R ) ax(t)overset{系统}{longrightarrow} ay(t) left ( forall aepsilon R right ) ax(t)⟶系统ay(t)(∀aϵR) 。
- 叠加性:任意 { x 1 ( t ) ⟶ 系统 y 1 ( t ) x 2 ( t ) ⟶ 系统 y 2 ( t ) . . . . . . x n ( t ) ⟶ 系统 y n ( t ) left{begin{matrix} x_1(t)overset{系统}{longrightarrow} y_1(t)\ x_2(t)overset{系统}{longrightarrow} y_2(t)\ ......\ x_n(t)overset{系统}{longrightarrow} y_n(t) end{matrix}right. ⎩ ⎨ ⎧x1(t)⟶系统y1(t)x2(t)⟶系统y2(t)......xn(t)⟶系统yn(t) ,有 x 1 + x 2 + . . . + x n ⟶ 系统 y 1 + y 2 + . . . + y n x_1+x_2+...+x_noverset{系统}{longrightarrow} y_1+y_2+...+y_n x1+x2+...+xn⟶系统y1+y2+...+yn 。
一个系统同时满足①、②则它是线性系统,否则它是非线性系统。
| 连续系统 | 是否线性系统 | 离散系统 | 是否线性系统 |
|---|---|---|---|
| y ( t ) = a x ( t ) y(t)=ax(t) y(t)=ax(t) | 是 | y [ n ] = a x [ n ] yleft [ n right ] =axleft [ n right ] y[n]=ax[n] | 是 |
| y ( t ) = t x ( t ) y(t)=tx(t) y(t)=tx(t) | 是 | y [ n ] = n x [ n ] yleft [ n right ] =nxleft [ n right ] y[n]=nx[n] | 是 |
| y ( t ) = d x ( t ) d t y(t)=frac{mathrm{d} x(t)}{mathrm{d} t} y(t)=dtdx(t) | 是 | y [ n ] = x [ n ] − x [ n − 1 ] yleft [ n right ] =xleft [ n right ]-xleft [ n-1 right ] y[n]=x[n]−x[n−1] | 是 |
| y ( t ) = ∫ − ∞ t x ( τ ) d τ y(t)=int_{-infty}^{t} x(tau )dtau y(t)=∫−∞tx(τ)dτ | 是 | y [ n ] = ∑ k = − ∞ n x [ k ] yleft [ n right ] =sum_{k=-infty }^{n} xleft [ k right ] y[n]=∑k=−∞nx[k] | 是 |
| y ( t ) = a x ( t ) + 1 y(t)=ax(t)+1 y(t)=ax(t)+1 | 否 | y [ n ] = a x [ n ] + 1 yleft [ n right ] =axleft [ n right ]+1 y[n]=ax[n]+1 | 否 |
| y ( t ) = a x 2 ( t ) y(t)=ax^2(t) y(t)=ax2(t) | 否 | y [ n ] = a x 2 [ n ] yleft [ n right ] =ax^2left [ n right ] y[n]=ax2[n] | 否 |
| y ( t ) = e x ( t ) y(t)=e^{x(t)} y(t)=ex(t) | 否 | ||
| … | … |
通过上表的例子,我们能整理出一个不那么严谨的判据:①、线性系统每一项都有 x x x 。②、每一项的 x x x 都是一次。
例如: y [ n ] = n x [ n − 2 ] + 3 x [ n + 1 ] yleft [ n right ] =nxleft [ n-2 right ] +3xleft [ n+1 right ] y[n]=nx[n−2]+3x[n+1] 、 y ( t ) = 3 x ( t ) + 2 x ( t − 2 ) yleft ( t right ) =3xleft ( t right ) +2xleft ( t-2 right ) y(t)=3x(t)+2x(t−2) 都是线性系统,而 y ( t ) = 3 x ( t ) + 2 yleft ( t right ) =3xleft ( t right ) +2 y(t)=3x(t)+2 是非线性系统。
时不变系统:
时不变系统(time-invariant system)数学上可精确定义为在时间平移变换下保持形式不变的系统。
若 ∀ x ( t ) ⟶ 系统 y ( t ) forall x(t)overset{系统}{longrightarrow} y(t) ∀ x(t)⟶系统y(t) ,则 ∀ t 0 ϵ R forall t_0epsilon R ∀ t0ϵR ,有 x ( t − t 0 ) ⟶ 系统 y ( t − t 0 ) x(t-t_0)overset{系统}{longrightarrow}y(t-t_0) x(t−t0)⟶系统y(t−t0) 。满足这个条件,它是时不变系统,否则时变系统。
| 系统 | 是否时不变系统 |
|---|---|
| y ( t ) = x ( t − 1 ) y(t)=x(t-1) y(t)=x(t−1) | 是 |
| y ( t ) = e x ( t + 1 ) y(t)=e^{ x(t+1) } y(t)=ex(t+1) | 是 |
| y ( t ) = x ( 2 t ) y(t)=x(2t) y(t)=x(2t) | 否 |
| y ( t ) = t x ( t ) y(t)=tx(t) y(t)=tx(t) | 否 |
| y [ n ] = x [ 3 − n ] yleft [ n right ] = xleft [ 3-n right ] y[n]=x[3−n] | 否 |
| … | … |
判据:① t t t 只在 x x x 的括号里;② t t t 只能是 t t t ,不能是 2 t 2t 2t 、 − 2 t -2t −2t 、 t 2 t^2 t2 等其他函数。
因果系统:
因果系统是指当且仅当输入信号激励系统时,才会出现输出响应的系统,也就是说,因果系统的响应不会出现在输入信号激励系统的以前时刻;因果系统,即输入的响应不可能在此输入到达的时刻之前出现的系统,也就是说系统的输出仅与当前与过去的输入有关,而与将来的输入无关的系统,系统的这种特性称为因果特性,符合因果性的系统称为因果系统或非超,与之相对的有非因果系统和反因果系统。
| 系统 | 是否因果系统 |
|---|---|
| y ( t ) = x ( t − 1 ) y(t)=x(t-1) y(t)=x(t−1) | 是 |
| y ( t ) = x ( t + 1 ) y(t)=x(t+1) y(t)=x(t+1) | 否 |
| y ( t ) = x ( 2 t ) y(t)=x(2t) y(t)=x(2t) | 否 |
| y [ n ] = x [ 3 − n ] yleft [ n right ] = xleft [ 3-n right ] y[n]=x[3−n] | 否 |
| … | … |
判据: x x x 括号里的数恒小于 y y y 括号里的数。
无记忆系统:
一个系统无记忆,是指 y ( t ) y(t) y(t) 的值仅仅只依赖于 x ( t ) x(t) x(t) 。
| 系统 | 是否无记忆系统 |
|---|---|
| y ( t ) = x 2 ( t ) + e x ( t ) yleft ( t right ) = x^2left ( t right ) + e^{x(t)} y(t)=x2(t)+ex(t) | 是 |
| y ( t ) = x ( t − 1 ) y(t)=x(t-1) y(t)=x(t−1) | 否 |
| y [ n ] = x 3 [ n ] yleft [ n right ] = x^3left [ n right ] y[n]=x3[n] | 是 |
| y [ n ] = x [ 2 n ] yleft [ n right ] = xleft [ 2n right ] y[n]=x[2n] | 否 |
| … | … |
判据: x x x 与 y y y 括号里的数完全一样。
可逆系统:
如果一个系统在不同输入下,导致不同输出,那么该系统就是可逆的,在强调一遍是不同输入(输入一定要不同)导致不同输出。也就是说 x ( t ) x(t) x(t) 与 y ( t ) y(t) y(t) 一一对应的映射。
| 系统 | 是否可逆系统 |
|---|---|
| y ( t ) = x ( t − 1 ) y(t)=x(t-1) y(t)=x(t−1) | 是 |
| y ( t ) = x 2 ( t ) y(t)=x^2(t) y(t)=x2(t) | 否 |
| y ( t ) = x ( 2 t ) y(t)=x(2t) y(t)=x(2t) | 是 |
| y [ n ] = ∑ k = − ∞ n x [ k ] yleft [ n right ] =sum_{k=-infty }^{n} xleft [ k right ] y[n]=∑k=−∞nx[k] | 是 |
| y ( t ) = ∫ − ∞ t x ( τ ) d τ y(t)=int_{-infty}^{t} x(tau )dtau y(t)=∫−∞tx(τ)dτ | 是 |
| y ( t ) = d x ( t ) d t y(t)=frac{mathrm{d} x(t)}{mathrm{d} t} y(t)=dtdx(t) | 否 |
| … | … |
判据:能不能有唯一反函数。
稳定系统:
如果一个系统的输入是有界的(即输入的幅度不是无界增长的),并且输出也有界,则该系统具有稳定性。对于 x ( t ) ⟶ 系统 y ( t ) x(t)overset{系统}{longrightarrow} y(t) x(t)⟶系统y(t) ,若 x ( t ) x(t) x(t) 有界 ⟶ longrightarrow ⟶ y ( t ) y(t) y(t) 有界。
| 系统 | 是否稳定系统 |
|---|---|
| y ( t ) = e x ( t ) y(t)=e^{x(t)} y(t)=ex(t) | 是 |
| y ( t ) = x 3 ( t ) − 2 x 2 ( t ) + x ( t ) + 1 y(t)=x^3(t)-2x^2(t)+x(t)+1 y(t)=x3(t)−2x2(t)+x(t)+1 | 是 |
| y ( t ) = d x ( t ) d t y(t)=frac{mathrm{d} x(t)}{mathrm{d} t} y(t)=dtdx(t) | 否 |
| y ( t ) = ∫ − ∞ t x ( τ ) d τ y(t)=int_{-infty}^{t} x(tau )dtau y(t)=∫−∞tx(τ)dτ | 否 |
| y [ n ] = ∑ k = − ∞ n x [ k ] yleft [ n right ] =sum_{k=-infty }^{n} xleft [ k right ] y[n]=∑k=−∞nx[k] | 否 |
| y [ n ] = x [ n ] − x [ n − 1 ] yleft [ n right ] =xleft [ n right ]-xleft [ n-1 right ] y[n]=x[n]−x[n−1] | 是 |
| … | … |
所谓线性时不变系统(Linear Time-Invariant System) 就是既满足线性又满足时不变性的系统。
研究线性时不变(LTI)系统是因为这样的系统是最简单且有效的,如果我们知道LTI系统的一个 x ( t ) x(t) x(t) 对应的 y ( t ) y(t) y(t) ,那么我们就知道所有 x ( t ) x(t) x(t) 对应的 y ( t ) y(t) y(t) 。
参考资料
典型的系统_哔哩哔哩_bilibili
最后
以上就是完美音响最近收集整理的关于线性时不变(LTI)系统线性时不变(LTI)系统的全部内容,更多相关线性时不变(LTI)系统线性时不变(LTI)系统内容请搜索靠谱客的其他文章。
发表评论 取消回复